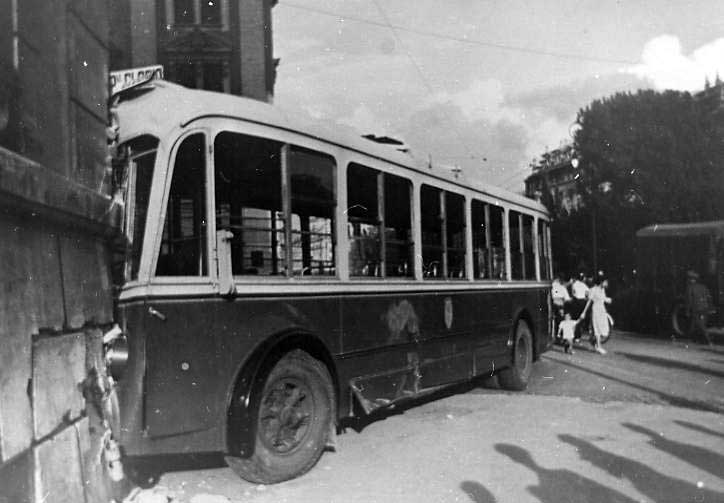|


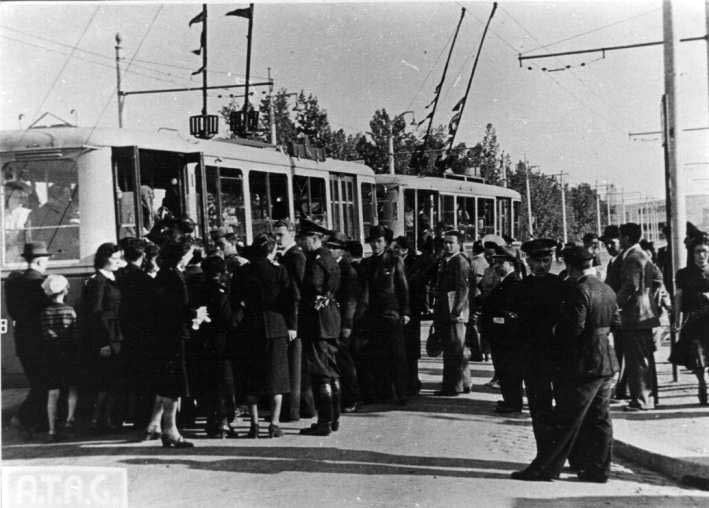
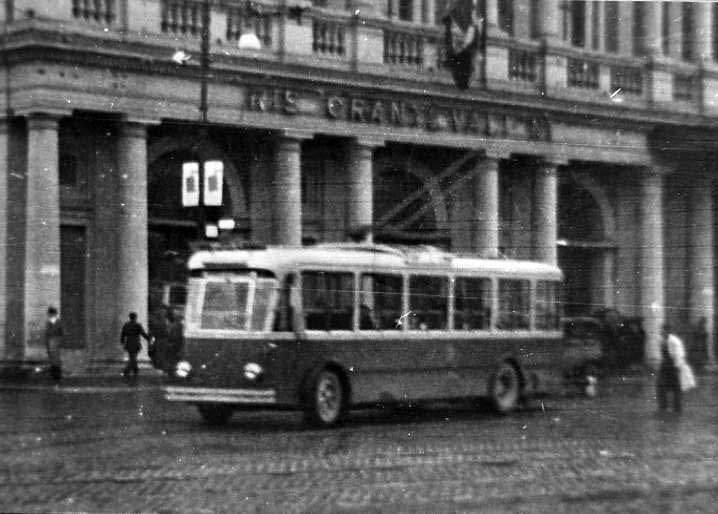
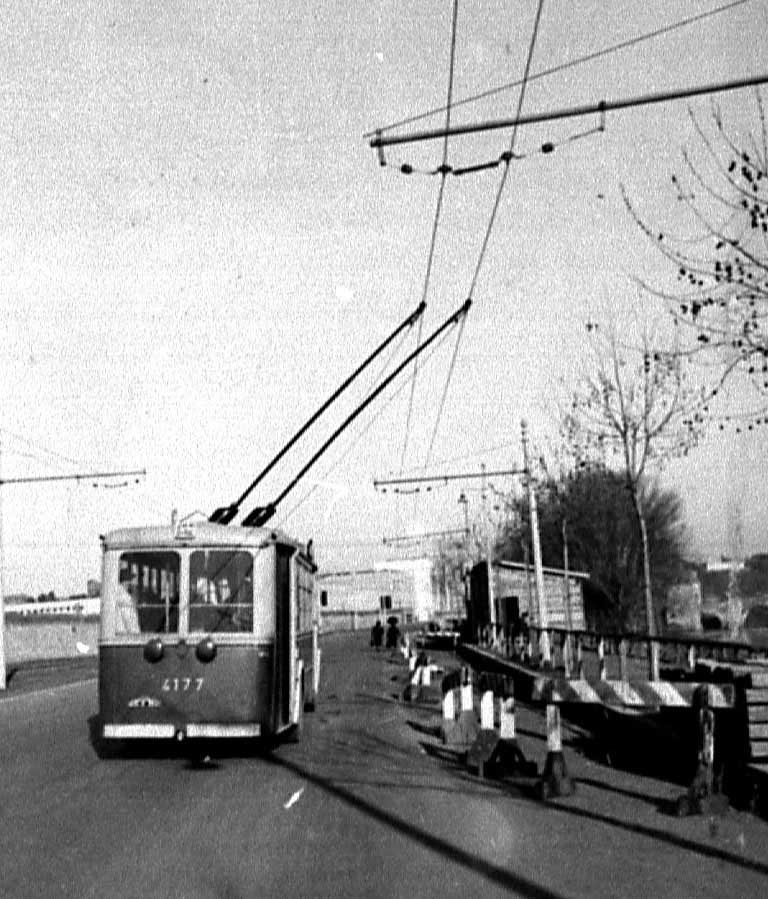
Da sinistra: gr. 4173-99, foro Mussolini, maggio 1939; staz. Termini, novembre 1939; 4177, l.gtev. Diaz, gennaio 1943.
L'ATAG ha in servizio, a partire dal 1937, due gruppi di filobus
a due assi di costruzione Breda per parte meccanica, carrozzeria ed
equipaggiamento elettrico, il 4001-4015
ed il
4173-4199 in esercizio
rispettivamente dal marzo 1937 e dal dicembre 1938; i due gruppi sono
estremamente simili tra loro, anzi identici come meccanica e carrozzeria e con
minime differenze nell'equipaggiamento elettrico.
Filobus gr.
4001-4015
Costituiscono la prima serie del gruppo di prototipi ordinati dall'ATAG nel
1936, prima solo nell'ordine della numerazione di esercizio, perchè è invece la
quarta e l'ultima dei prototipi ad entrare in servizio nel marzo 1937; utilizza
motori ad eccitazione compound (il motore compound o ad eccitazione composta è
dotato di due avvolgimenti statorici indipendenti, disposti l'uno in serie con
l'indotto e l'altro, campo derivato, in parallelo allo stesso) ed un originale tipo di
avviatore di costruzione Breda, che prevede l'avviamento automatico
con l'usuale combinazione serie-parallelo dei motori, cinque gradi
di riduzione di eccitazione dei motori in parallelo, frenatura elettrica a recupero e reostatica.
La frenatura a recupero si ottiene a mezzo dello stesso pedale acceleratore,
nella corsa di ritorno verso lo zero, nella quale posizione entra
automaticamente in azione la frenatura reostatica fin quasi all'arresto del
rotabile; il freno pneumatico è comandato nel modo usuale dall'altro pedale. Il
sistema non permette quindi la marcia in coasting della vettura (ossia per
inerzia o in folle, non in trazione nè in frenatura).
Durante la frenatura elettrica a recupero il circuito di trazione è
attraversato dalla corrente generata dai motori di trazione e rinviata in linea;
in frenatura reostatica i campi derivati dei motori sono alimentati dalla linea.
In entrambi i casi, il rotabile in frenatura non potrebbe passare correttamente
sotto le slitte di comando degli scambi elettrici presenti sulla rete (si
avrebbe sempre l'azionamento dello scambio); l'interruzione della frenatura a
recupero per apertura del circuito di trazione può anche dar luogo a pericolose
sovratensioni sui motori ed è quindi previsto un apposito relè tarato (relè di
sovratensione) che in tal caso apre detto circuito. I filobus prevedono quindi,
oltre ai due usuali pedali di acceleratore e freno, un apposito
pedalino posto alla sinistra della colonna del volante, azionando il quale il
circuito di trazione è momentaneamente aperto (ma questa necessità di
aprire il circuito di trazione nel passaggio sotto le slitte di comando degli
scambi costituisce, per il personale di condotta, uno dei lati negativi di
queste vetture).
Si hanno sostanzialmente due tipi di frenatura a recupero:
-
il pieno recupero che consente di estendere la
frenatura in recupero fino a velocità zero o quasi del rotabile e
-
il parziale recupero che si limita ad una azione
di rallentamento del rotabile fino ad una data velocità, al di sotto della
quale l'ulteriore riduzione e l'arresto del rotabili devono essere ottenuti
con sistemi dissipativi (freno ad attrito o elettrico reostatico).
In trazione a corrente continua con equipaggiamenti
tradizionali di tipo reostatico la complicazione dei circuiti necessari al
recupero, specie al pieno recupero, ha il più delle volte vanificato i vantaggi
che si sperava poter ottenere dal sistema, vantaggi che nella maggior parte dei
casi si sono rivelati in pratica di gran lunga inferiori, quanto all'entità di
energia recuperata, di quanto si poteva prevedere in via teorica. Ciò anche per
la necessità, da parte del sistema di alimentazione, di poter utilizzare
direttamente l'energia fornita dai rotabili in recupero, condizione non sempre
realizzabile.
Equipaggiamento elettrico
L'equipaggiamento elettrico dei filobus Breda gr. 4001-4015 consta dei seguenti elementi:
- un motore di trazione doppio (quadripolare con indotto a nucleo unico con due
avvolgimenti e due collettori indipendenti e quattro spazzole per collettore) MTR 290-233-A2C da
120 CV ad eccitazione compound;
- circuiti di comando ad accelerazione automatica variabile con combinatori
elettropneumatici, possibilità di riduzione di eccitazione in 5 gradini
e frenatura elettrica a recupero e reostatica.
La condotta del filobus si effettua con gli usuali pedali di accelerazione e
freno. Il pedale di accelerazione ha le seguenti posizioni:
- pos. 0 (neutra): frenatura reostatica;
- pos. 1 (tenuta): marcia con motori in serie, pieno campo derivato, reostato incluso;
- pos. 2 (serie): marcia con motori in serie, pieno campo derivato, reostato progressivamente escluso in 9 passi;
- pos. 3 (parallelo): marcia con motori in parallelo, pieno campo derivato, reostato progressivamente escluso in 9 passi;
- pos. 4 (blocco riduzione eccitazione derivata);
- pos. 5: (parallelo e campo ridotto): l'eccitazione del campo derivato è progressivamente ridotta, in 5 passi, ad una valore prestabilito.
Il passaggio da 3 in 4 non provoca alcuna variazione nella marcia della
vettura; viceversa se, durante la progressiva riduzione dell'eccitazione in
parallelo (pos. 5), il conducente riporta il pedale in 4, la progressione di
riduzione eccitazione momentaneamente si arresta.
La frenatura a recupero si ha ogni qualvolta il conducente riporti a ritroso
il pedale di accelerazione dalla pos. 5 alla 3 o dalla 3 alla 2; nel primo caso
il recupero cessa al raggiungimento della velocità corrispondente alla pos. 3 e
nel secondo caso a quella corrispondente alla pos. 2 (circa 15 km/h).
La frenatura reostatica si ha sempre quando il pedale acceleratore è
riportato in pos. 0; il circuito di trazione con i motori in parallelo e campo derivato parzialmente
ridotto è chiuso sul reostato di avviamento, che viene progressivamente escluso.
Impianto a bassa tensione a 24 V; motogeneratore di carica batteria da 500 W. Possibilità di marcia di
emergenza a batterie (48 V).
Funzioni strumenti e comandi
Circuito di comando
Non si dispone dello schema del circuito di comando, che certamente è molto simile a quello del gr. 4173-4199.
Successive modifiche
Il sistema usato sul gruppo 4001-4015 certamente mal si adattava all'utilizzo dei veicoli nelle strade del
centro di Roma (si pensi solo alla complicazione della guida nel percorrere
strade in pendenza come v. F. Crispi o v. Capo le Case o nel passare sotto zone
particolarmente dense di scambi ed incroci, come tra p. dei Cinquecento e
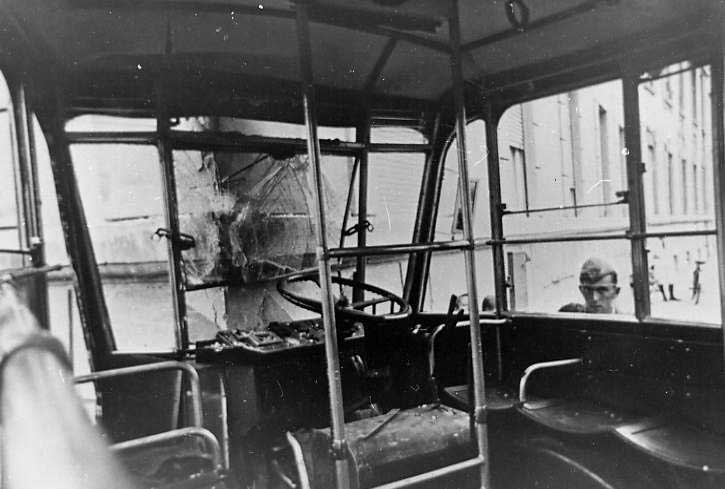
p. Indipendenza). Il caso volle che l'ultima vettura del gruppo, la 4015, avesse un grave
incidente con un automezzo militare il 13 settembre 1939 (ved. immagini più
sotto). Durante la riparazione del rotabile, che comportò la completa
ricostruzione della cabina di guida e dell'equipaggiamento di comando che in
queste vetture era montato in parte sotto il sedile del conducente, l'ATAG, probabilmente in accordo con la
Breda, montò sul filobus un altro avviatore Breda anch'esso abbastanza singolare, perchè a comando
non automatico e con preselezione del collegamento dei motori, ossia tale che il
conducente doveva stabilire a priori mediante un commutatore se utilizzare la
connessione in serie o quella in parallelo per i motori (un simile sistema fu
all'origine sperimentato anche sui filobus a tre assi Alfa Romeo-TIBB).


Viale Mazzini, linea 136, 13 settembre 1939: il filobus 4015, urtato lateralmente
da un autocarro militare, sbanda e finisce contro l'angolo di un palazzo.
Non è noto se la modifica sia stata estesa ad altri rotabili del gruppo, ma può darsi che sia stata eseguita sulle vetture 4011
e 4013 che risultano radiate nel 1951.
I cinque filobus 4001-4009 furono
ceduti dall'ATAG alla SAER di
Perugia nell'ottobre del 1943, ma caddero in mano dei tedeschi non è noto se a
Perugia o durante il trasporto; sarebbe interessante sapere come
si siano comportati i successivi proprietari di queste vetture (perugini o
tedeschi che fossero) con l'avviatore Breda senza coasting.
Filobus gr.
4173-4199
Questo gruppo è direttamente derivato dal precedente
4001-4015 e sembra differenziarsene solo per la soppressione della frenatura
reostatica nella posizione 0 del pedale di accelerazione; con ciò il filobus può
utilizzare la marcia in coasting nel modo usuale, mentre il comando della
frenatura reostatica risulta spostato alla prima parte della corsa del pedale
del freno pneumatico.
Equipaggiamento elettrico
Motore di trazione ed equipaggiamento di comando sono gli stessi del gr.
4001-4015, salvo la variazione riguardante la pos. 0 del pedale acceleratore
prima accennata. La condotta del filobus si effettua con gli usuali pedali di accelerazione e
freno. Il pedale di accelerazione ha le seguenti posizioni:
- pos. 0 (neutra): circuito di trazione aperto;
- pos. 1 (tenuta): marcia con motori in serie, pieno campo derivato, reostato incluso;
- pos. 2 (serie): marcia con motori in serie, pieno campo derivato, reostato progressivamente escluso in 9 passi;
- pos. 3 (parallelo): marcia con motori in parallelo, pieno campo derivato, reostato progressivamente escluso in 9 passi;
-
pos. 4 (blocco riduzione eccitazione derivata);
-
pos. 5: (parallelo e campo ridotto): l'eccitazione del campo derivato è progressivamente ridotta, in 5 passi, ad una valore prestabilito.
Resta valido quanto detto per il gr. 4001-4015 circa il comando del freno a
recupero e la funzione del pedalino di apertura del circuito di trazione.
Funzioni strumenti e comandi
Circuito di comando
La parte sinistra della figura sottostante è lo schema semplificato del
circuito di comando, con la indicazione dei soli elementi necessari a seguirne il
funzionamento; la parte centrale è lo schema del circuito di trazione; la
parte destra dà la successione di azionamento dei contattori.


Circuiti di comando e trazione; successione azionamento contattori.
Il circuito di comando consta dei seguenti elementi (v. schema).
-
INV, invertitore a comando diretto; funziona anche da interruttore del circuito di comando
(nello schema del circuito di comando è illustrata solo questa seconda funzione).
-
CA, teleruttore di linea con apertura per massima corrente sul positivo di
alimentazione; è dotato di bobina di chiusura CAch e di bobina di ritenuta CArit, oltre che di bobina
amperometrica per l'apertura a massima corrente del contatto ca/mx.
-
CL, teleruttore di linea sul negativo di alimentazione.
-
A, combinatore di avviamento comandato a pedale, a 5 posizioni: SR, S, P, X, PCR, indicate
sullo schema risp. con 1, 2, 3, 4, 5; a riposo il pedale è in pos. 0. La pos. SR dà l'avviamento
del rotabile con i motori in serie e tutto il reostato inserito; in S si ha la progressiva esclusione
del reostato in 9 passi sotto il controllo del relè di accelerazione RA1; in P si passa alla
combinazione in parallelo dei motori e si esclude progressivamente in 9 passi il reostato;
in PCR si ha la progressiva riduzione dell'eccitazione dei motori in 5 passi sotto il
controllo del relè di accelerazione RA2. La progressiva riduzione dell'eccitazione
può essere arrestata retrocedendo momentaneamente il pedale in X.
-
F, combinatore di frenatura F azionato nella prima parte della corsa del pedale del freno
pneumatico; dà luogo al collegamento dei motori per la frenatura reostatica ed alla
progressiva esclusione del reostato in 9 passi sotto il controllo del relè di accelerazione RA1.
-
SW1, interruttore che esclude la marcia in serie, passando direttamente al collegamento in parallelo dei motori.
-
ER, combinatore del reostato di avviamento a comando elettropneumatico a 10 posizioni, controllato
dal relè di accelerazione RA1; l'eccitazione dell'elettrovalvola ER dà luogo all'avanzamento
progressivo del combinatore, che può essere arrestato in qualsiasi posizione dall'eccitazione
dell'elettromagnete di arresto ER/bl.
-
R1-4, RR1-4, contattori per l'esclusione del reostato.
-
RC, combinatore del reostato di eccitazione a mezzo di inclusione di resistenze nei circuiti di campo
derivato, a comando elettropneumatico a 5 posizioni, controllato dal relè di accelerazione RA2;
l'eccitazione dell'elettrovalvola RC dà luogo all'avanzamento progressivo del combinatore,
che può essere arrestato in qualsiasi posizione dall'eccitazione dell' elettromagnete di arresto RC/bl.
- CD, contattore di inserzione del campo derivato.
-
CD1-5, contattori per la riduzione del campo derivato.
-
S, P1, P2, RT, F, contattori per connessioni varie (S per marcia in serie, P1 e P2 per marcia in parallelo,
RT di transizione, F di freno).
Altri elementi del circuito di comando, quali contattori di blocco porte (bp), di marcia su batterie (me) sono solo accennati
o sono del tutto omessi dallo schema.
Per la lettura dello schema valgono le usuali convenzioni.
I contatti indicati con lettere minuscole sono azionati dai teleruttori,
le bobine dei quali portano la stessa lettera in maiuscolo. I contatti indicati
con un simbolo di interruttore compresi nei riquadri A, ER, RC,
F appartengono risp. al combinatore di avviamento, all'esclusore
del reostato, all'inseritore delle resistenze di shunt e al combinatore di
frenatura; per A, ER, RC i numeri posti sopra ogni contatto indicano in quali, delle posizioni
del combinatore, ogni contatto è azionato; per ER ed RC il
contatto interp si chiude nell'intervallo tra una posizione e la
successiva (contatto di interposizione); apertura indica
un contatto normalmente chiuso, chiusura un contatto
normalmente aperto, scambio l'unione di un'apertura e di una
chiusura. I riferimenti T+
e T- sono l’alimentazione di linea (trolleys positivo e negativo).
I numeri dei circuiti si riferiscono ai numeri posti alle uscite dal combinatore
A.
Si presuppone qui di seguito che, prima di azionare il pedale
acceleratore, il conducente abbia posto l'invertitore in marcia avanti (o
indietro), abbia chiuso le porte e abbia posto il commutatore per marcia di
emergenza in pos. normale. In tal modo il circuito di comando è alimentato dalla
tensione di linea. Il commutatore di esclusione marcia in serie è in pos.
normale.
| pos. A |
circuito di comando* |
circuito di trazione |
|
Avviamento reostatico, marcia in serie, transizione,
marcia in parallelo. |
| 0 |
Eccita CD. |
Si alimenta il campo in derivazione dei motori. |
| ante SR(1) |
Nel passaggio di A da 0 in SR, dal circ. 2 di A eccita S, tramite SW1c e
l'apertura p1. |
Si collegano i motori in serie. |
| |
Dal circ. 1 di A eccita CAch tramite le aperture ca/mx,
f e la pos. 0 di ER. |
|
| SR(1) |
Dal circ. 3 di A eccita CL e seguita a tenersi CA tramite una resistenza di
limitazione (il circ. 1 è interrotto). |
Si alimenta il circuito di trazione con
tutto il reostato di avviamento. |
| |
Essendo il combinatore del reostato di
campo in pos.
1 (contatti chiusi) eccita CD1. |
Si escludono le resistenze di riduzione eccitazione. |
| S(2) |
Dal circ. 4, con RT caduto ed S eccitato,
si alimenta l'elettrovalvola ER del
combinatore di esclusione reostato di
avviamento.
Inizia l'avanzamento di ER
con la successiva eccitazione delle coppie di
contattori R1-RR1, R2-RR2, ecc.
che escludono successivamente le parti del
reostato. |
Si esclude progressivamente il reostato di
avviamento. |
| |
Tra una posizione di ER e la successiva, a mezzo del contatto di interposizione
ER/interp, eccita, sulla bobina voltmetrica RA1v, il relè di accelerazione RA1,
che blocca momentaneamente l'avanzamento di ER per eccitazione dell'elettromagnete
ER/bl. Qualora la corrente assorbita dai motori circolante nelle bobine amperometriche
di RA1 sia inferiore al valore di taratura, RA1 cade permettendo il successivo
avanzamento di ER; in caso contrario ER resta fermo fino alla caduta di RA1
conseguente alla riduzione dell'assorbimento di corrente per l'aumentata velocità
del rotabile. |
La corrente nei motori oscilla tra due valori, non potendo mai superare il valore di taratura di RA1.
Con ER in pos. 9 il reostato è completamente escluso; i motori sono
alimentati, in serie, alla piena tensione di linea. |
| P(3) |
Dal circ. 5, con ER in pos. 9, eccita il contattore di transizione RT. |
|
| |
L'eccitazione di RT determina l'interruzione dell'alimentazione della elettrovalvola ER;
il combinatore ER torna rapidamente in pos. 0. |
Si reinserisce completamente il reostato. |
| |
Dal circ. 6, con RT eccitato ed ER in pos. 0, eccita P1; cade S ed eccita anche P2. |
I motori sono collegati in parallelo, in
serie a tutto il reostato. |
| |
Con l'eccitazione di P2 cade RT e si ristabilisce il circ. 4 di alimentazione dell'elettrovalvola ER. |
|
| |
Segue l'avanzamento di ER dalla pos. 0 alla 9, con la conseguente esclusione del reostato
di avviamento sotto il controllo di RA1 esattamente come nel caso dei motori in serie. |
Con ER in pos. 9 il reostato è completamente escluso; i motori sono alimentati, in parallelo, alla piena
tensione di linea. |
| Riduzione di eccitazione dei motori. |
| PCR(5) |
Portando A in pos. PCR (saltando la x), dal circ. 7, con P2 eccitato ed ER in pos. 9,
si alimenta l'elettrovalvola RC del combinatore del reostato di campo RC. |
|
| |
Segue l'avanzamento di RC dalla pos. 0 alla 5, con la conseguente inserzione di un valore
sempre maggiore di resistenza nel circuito di campo, ora sotto il controllo del relè di
accelerazione RA2 (bobina voltmetrica RA2v alimentata dal contatto RC/interp)
esattamente come per l'esclusione del reostato di avviamento. |
Si riduce progressivamente la corrente nelle bobine di campo
in derivazione dei motori. Con RC in pos. 5 il è inserita la massima
resistenza nel circuito di campo dei motori. |
| X(4) |
Se, durante l'avanzamento di RC, si riporta A in pos. X, dal circ. 8 si alimenta
l'elettromagnete RC/bl, che arresta momentaneamente RC. |
Si interrompe l'inclusione di resistenza nel circuito di campo. |
| Frenatura a recupero. |
| P(3) |
Dalla pos. PCR, retrocedendo in P, si interrompe l'alimentazione dei circ. 7 e 8
e di conseguenza il combinatore del reostato di campo RC torna verso la pos. 0,
sotto il controllo del relè di accelerazione RA2; il reostato di campo è completamente escluso. |
Si rinforza gradatamente il campo in derivazione dei motori, che entrano
in frenatura di ricupero; la stessa perdura fin tanto che la velocità
del rotabile si è ridotta a quella corrispondente alla fine parallelo. |
| P(2) |
Dalla pos. P, retrocedendo in S, si interrompe l'alimentazione dei circ. 5 e 6
e si stabilisce la connessione tra i circ. 9 e 10. P1 e P2 restano inizialmente
eccitati dal circ. 2 ed ER; tramite i circ. 9 e 10 eccita il contattore di transizione RT. Il
combinatore del reostato di avviamento ER torna verso la pos. 0 per
apertura dell'alimentazione all'elettrovalvola ER, includendo nuovamente il reostato.
Cadono P1, P2 ed RT; dalla pos. 0 di ER eccita S, dando nuovamente alimentazione,
tramite il circ. 4, all'elettrovalvola ER. Il combinatore del
reostato di avviamento ER torna verso la pos. 9, sotto il controllo del relè
di accelerazione RA1; il reostato di avviamento è completamente escluso. |
Con i motori in serie di ha nuovamente il recupero, che perdura fin tanto
che la velocità del rotabile si è ridotta a quella corrispondente alla fine serie.
Al di sotto di questa velocità, di circa 15 km/h, non è possibile alcun
recupero di energia. |
| SR(1) |
Per apertura del circ. 4 diseccita ER; il combinatore del reostato di avviamento torna in pos. 0,
reinserendo tutto il reostato. |
|
| 0 |
Diseccitano i contattori di linea CA, CL etutti i contattori; resta solo eccitato CD. |
Si interrompe l'alimentazione ai motori. |
| Frenatura reostatica (il pedale acceleratore è lasciato
in pos. 0, mentre si aziona il pedale del freno). |
| 0 |
Essendo CA diseccitato ed ER in pos. 0, eccitano i contattori F, P1, P2, CD5. |
Si collegano i motori in parallelo, chiusi sopra il reostato
di avviamento; il campo è parzialmente ridotto da CD5. |
| |
Dal circ. 4, con F e P2 eccitati ed RT caduto, si alimenta l'elettrovalvola ER; il combinatore del reostato di
avviamento ER si sposta verso la pos. 9, sotto il controllo del relè di accelerazione RA1. |
Si esclude gradualmente il reostato di avviamento e il rotabile effettua la frenatura reostatica fino a
velocità prossima a zero. |
* I numeri dati ai circuiti corrispondono ai numeri indicati a
sinistra nel riquadro A dello schema elettrico del circuito di comando.
Successive modifiche
Nel giugno 1940 la vettura 4185 fu modificata connettendone i
motori stabilmente in parallelo e fu dotata di un avviatore semplificato che
permetteva l'avviamento con tutto il reostato incluso (pos. 1 del pedale
acceleratore), l'esclusione automatica del reostato (pos. 2) e la riduzione di
eccitazione del campo a cinque gradini (pos. 3-7); in quest'ultima fase il
comando era semiautomatico, nel senso che il conducente, oltre a portare
direttamente il pedale in pos. 7 ottenendo la progressiva riduzione di
eccitazione, aveva anche la possibilità di arrestarsi su ognuno dei cinque
punti.
|