|
Treni reversibili
Verso i primi anni Venti le grandi reti tramviarie delle
capitali dell'Europa continentale, Parigi, Berlino, Budapest, Vienna,
si trovarono a dover affrontare il problema della gran quantità di capolinea
tronchi che, costruiti tra il 1880 e il 1910, seguitavano a limitarne
notevolmente la capacità di traffico, sia per l'impossibilità
di utilizzare in molti casi convogli con rimorchiate, sia per il
rallentamento dato dalla manovra di inversione di posizione della motrice
rispetto ai rimorchi, il così detto salto della motrice, ad ogni
capolinea utilizzabile da treni di motrice e rimorchi. Due erano le vie per
risolvere il problema: la costruzione di anelli ai capolinea e la realizzazione
di unità reversibili, ossia tali da avere il posto condotta ad entrambe le
estremità del treno, composto da un numero qualsiasi, almeno due, di rotabili.
Mentre alcune reti, come ad es. Vienna, scelsero la prima via, altre, in primo
luogo Parigi e Budapest, svilupparono per diverse vie il treno reversibile.
Il problema di poter avere il posto di
condotta in più punti di un treno sarebbe stato successivamente risolto con
relativa facilità adottando il comando multiplo, già in uso sulle ferrovie metropolitane
fin dal primo decennio del secolo; ma negli anni Venti il parco tramviario europeo era composto quasi
esclusivamente da motrici a due assi a due motori inadatte a subire trasformazioni nel circuito di comando e per
questi rotabili la soluzione del treno tramviario reversibile richiese un bel po' di ingegno.
Due erano le vie da seguire per questa realizzazione:
-
l'unione di una motrice ed una rimorchiata pilota (ossia un
rimorchio dotato, almeno ad una estremità, di posto di guida) e
-
l'accoppiamento di due motrici.
Con uno o l'altro di questi sistemi si sarebbero realizzati
treni di due rotabili dotati di cabine di guida alle due estremità, quindi
bidirezionali come lo erano le motrici isolate; una maggiore capacità di
trasporto si sarebbe poi potuta ottenere aggiungendo una ulteriore rimorchiata
tra motrice e rimorchio pilota o tra le due motrici, anche se la cosa, come
vedremo, non sarà molto consigliabile.

Il disegno schematizza l'impianto di trazione di una
ordinaria motrice bidirezionale a due assi, dotata di due motori in serie e di
avviamento serie-parallelo reostatico, utilizzata quasi esclusivamente nelle
reti tramviarie europee a partire dal primo decennio del secolo XX. L'esigenza
fondamentale da soddisfare nella realizzazione di un treno bidirezionale di due
o più rotabili con un comando diretto della motrice è stata sempre quella di
ridurre al minimo il numero dei fili necessari tra i diversi rotabili, fili chiamati a portare tutta la corrente del
circuito di trazione e la stessa può raggiungere valori elevati in caso di
notevoli potenze installate; i fili dovranno quindi essere di grossa sezione e,
se in numero eccessivo, daranno luogo ad evidenti difficoltà negli accoppiamenti
specie nel caso che i treni non abbiano una composizione bloccata.
A titolo di esempio, per una motrice come le otto
finestrini di Roma dotata di due motori da 40 kW l'uno alimentati a 550 V, la
corrente massima nel circuito di trazione sarà di 2x40000/550=145 A, valore di
tutto rispetto che adottando una densità di corrente di 3 A/mmq darebbe per i
conduttori una sezione di 48 mmq.
Impiego di rimorchiate pilota
Lo schema sottostante mostra la disposizione per realizzare una coppia motrice-rimorchiata
pilota; la rimorchiata sarà trainata in un senso di marcia e spinta nell'altro.

Il concetto base è il semplice trasporto di un controller della motrice
all'altra estremità della rimorchiata. Il numero minimo di fili richiesto è pari
ad 8, 4 per ogni motore necessari all'invertitore, se la rimorchiata pilota è
dotata di proprio trolley e proprie resistenze di avviamento. Volendo
utilizzare sempre il trolley della motrice (disposizione scomoda per i
conducenti nell'azionamento degli scambi elettrici, trovandosi la presa di
corrente a diversa distanza dalla testata del treno a seconda che lo stesso sia
condotto dalla motrice o dalla rimorchiata) occorre un altro filo per portare
l'alimentazione al controller della rimorchiata; se poi si volessero utilizzare
sempre le resistenze di avviamento della motrice, si dovrebbe aggiungere un
numero di fili variabile da 4 ad 8, a seconda del numero di tacche di avviamento
reostatico.
Nell'esempio di cui sopra sia la motrice che il rimorchio pilota solo
monodirezionali (semipilota); ma nulla vieta di lasciare installato nella
motrice il controller lato accoppiamento, così che la stessa possa essere
impiegata nel modo usuale come motrice isolata o accoppiata ad una normale
rimorchiata; così pure il rimorchio pilota potrebbe essere dotato di un secondo
controller, rendendolo completamente bidirezionale. La prima disposizione è
stata spesso usata per avere maggiore elasticità di esercizio, mentre la seconda
ha trovato solo raro impiego. In linea di principio, il sistema è adottabile anche per treni composti di più
di due rotabili; ma il passaggio dei cavi di trazione nelle rimorchiate
intermedie ha sempre sconsigliato questa applicazione.
Impiego di unità motrici a motore singolo
In questa disposizione i due motori in una coppia di rotabili, in luogo di
essere entrambi posti su una vettura, sono montati uno per ogni vettura; si
tratta quindi di accoppiamento di due motrici a motore unico, ognuna semipilota. Si vede subito che
il sistema è una variante della coppia motrice-rimorchio pilota, come risulta
dallo schema sottostante (è come se si tagliasse in due una
ordinaria motrice a due motori, trasformando poi i due monconi in motrici ad un
motore).

Questa disposizione è stata usata su larga scala solo sulla rete di Budapest
e sulle reti di città di provincia in Ungheria; preferendola
all'adozione di rimorchi pilota, forse per evitare di avere uno dei rotabili
spinto anzichè trainato (i rotabili spinti erano spesso guardati con diffidenza).
Valgono per questo caso le stesse osservazioni fatte per le coppie
motrice-rimorchio pilota circa le prese di corrente e le resistenze di
avviamento. E' da notare che il rapporto potenza/peso è lo stesso di un treno di
motrice e rimorchio; da ciò segue che, con potenza sufficiente della motrice, si
potrebbe aggiungere un ordinario rimorchio all'unità, inserendolo tra le due
motrici; ma anche qui il passaggio dei cavi di trazione sconsiglia
l'applicazione.
Accoppiamento di due motrici a
due motori
Si realizzerebbe in questo modo una
unità doppia bidirezionale a completa aderenza e di potenza doppia di quella di
una ordinaria motrice. In realtà il sistema è stato raramente usato, almeno in
trazione tramviaria, a causa del fatto che i normali controller delle motrici a
comando diretto mal si prestano a portare la corrente assorbita da quattro
motori in luogo di due; anche per i cavi di accoppiamento si potrebbe avere
qualche problema. Oltre a ciò, se le due motrici debbono poter essere utilizzate
anche singolarmente, si hanno complicazioni nella commutazione delle resistenze
di avviamento che in doppia trazione dovrebbero avere un valore all'incirca pari
alla metà di quello necessario in trazione singola. Salvo qualche caso,
l'accoppiamento di due motrici a due motori è stato utilizzato più su reti
metropolitane o ferroviarie che su reti tramviarie, in generale per aumentare la
potenza installata sui treni.
Sistema Schuckert a
conduttore unico
Il problema di moltiplicare le unità
motrici di un treno mantenendone la condotta dal solo posto di testa si fece
sentire, fin dai primi anni del secolo XX, per le reti metropolitane che avevano
rapidamente raggiunto notevoli intensità di traffico e per le quali le manovre
di inversione della motrice ai capolinea erano difficilmente utilizzabili. Il
sistema che al momento appariva di più immediata applicazione era quello di
costruire treni con numero variabile di rimorchiate comprese tra due motrici,
sempre con il comando dal posto di condotta della motrice di testa; ciò era però
difficilmente realizzabile con i sistemi a comando diretto per il notevole
numero di fili di grossa sezione che avrebbero dovuto attraversare tutte le
rimorchiate, con le soggezioni insite in condutture percorse da corrente di
elevata intensità necessitanti di accoppiatori e cavi di giunzione.
La Siemens Schuckertwerke propose un sistema nel quale si riusciva ad impiegare un
unico conduttore, sia pure di grossa sezione, per alimentare la motrice di coda
da quella di testa; un solo filo, per quanto grosso, non poneva gravi problemi
nell'attraversamento di tutto il treno. Il principio del sistema è molto
semplice, anche se, come spesso avviene, la sua pratica applicazione dava luogo
a qualche difficoltà: mentre in trazione singola i due motori di una motrice
seguitavano ad essere accoppiati con l'usuale sistema serie-parallelo, in doppia
trazione i due motori di ogni motrice erano stabilmente collegati in parallelo
fra loro e l'accoppiamento serie parallelo si eseguiva tra le due motrici.
Il sistema è stato applicato su vasta scala, per quanto ci è noto, solo su
reti metropolitane (a Parigi con le motrici chiamate Thomson Double e a Berlino),
ma, caso singolare, lo troviamo anche sui locomotori costruiti nel 1926-27 per
l'ATAG di Roma. Come si possa realizzare questa connessione, è mostrato in linea di principio dallo
schema sottostante.

n a) è lo schema semplificato di una
ordinaria motrice a due motori: i contatti J, C1, C2, C3, S, P1, P2 sono quelli
di un ordinario controller serie-parallelo ad avviamento reostatico; J ha la
funzione di interruttore generale, S pone i due motori M1 ed M2 in serie, P1 e
P2 collegano gli stessi in parallelo e C1, C2, C3 escludono successivamente
parti del reostato. In doppia trazione, schema b), i motori della motrice pilota
M1, M2 sono posti in parallelo fra loro, così come anche quelli della motrice
accoppiata; il controller di quest'ultima è inattivo e i contatti di quello
della motrice pilota operano sui 4 motori esattamente come nel caso di trazione
singola su due motori. L'unica connessione che, attraverso il treno, collega le
due motrici è costituita da un conduttore A.
All'atto pratico la faccenda si complica notevolmente, perchè:
-
la disposizione non consente il comando degli
invertitori (non indicati negli schemi), al quale sulle Thomson Double di Parigi
si è provveduto utilizzando invertitori a comando elettromagnetico a
mezzo di una linea ausiliaria a due fili attraversante il treno;
-
dovendo le motrici poter funzionare sia in singola che
in doppia trazione, occorre predisporre sulle stesse un sistema di
commutazione delle connessioni dei motori, che deve fornire le
configurazioni motrice singola, motrice pilota, motrice accoppiata;
- l'esclusione di un motore guasto si presenta complessa,
non potendo lasciare ad es. un motore in serie ad altri due in parallelo
fra loro (occorre eliminare del tutto i due motori di una coppia).
I locomotori ATAG L1-L27 del 1926
I 14 locomotori entrati in servizio nel 1927 sulla rete tramviaria di Roma furono previsti, in
origine, per l'accoppiamento in doppia trazione e, almeno in parte, per la
marcia autonoma su batteria di accumulatori, anche se entrambe le
possibilità non sembra siano mai state sistematicamente utilizzate. La
doppia trazione, in particolare, per la scarsa documentazione fotografica
trovata, non sembra aver trovato applicazione sui treni merci per le cave,
che appaiono tutti muniti di un locomotore in testa e uno in coda e i carri
merci non erano certamente muniti di condotta per il comando del locomotore
di coda. Può anche darsi che la doppia trazione con locomotori entrambi in
testa sia stata utilizzata per alcune linee in pendenza, ad es. per le
cave alle pendici di Monte Mario, ma non se ne sono trovate tracce.


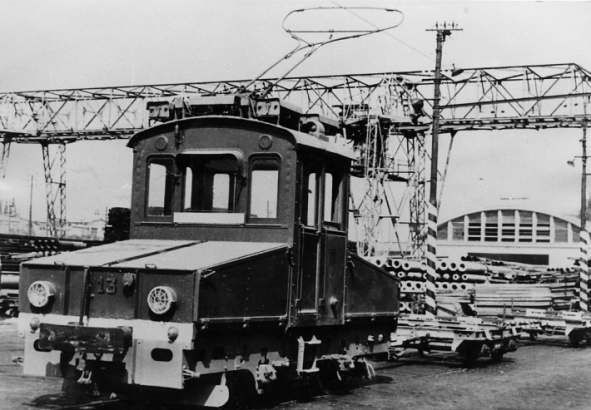
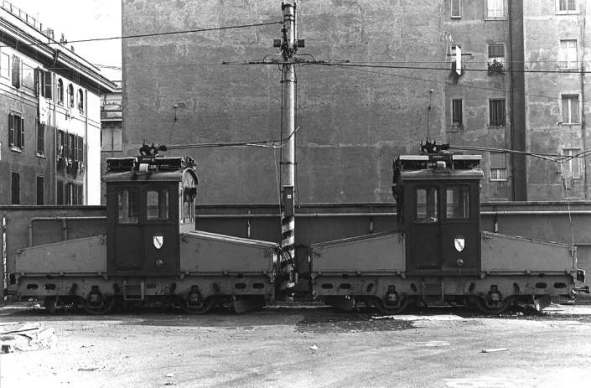
Il loc. L13 alle officine di Portonaccio; loc. L11 e L13 in doppia trazione.
Circa la parte elettrica dei locomotori, niente
assolutamente è stato trovato nella documentazione ATAG, se non notizie del
tutto generiche, l'unica interessante delle quali è il controller
utilizzato, il K170-L (del quale peraltro non si sa nulla). Le uniche informazioni, alcune delle quali ricavate solo
dall'esame dei rottami oggi esistenti, dalle quali si può partire per
ricostruire, con un po' di immaginazione, il circuito di questi rotabili,
sono le seguenti:
-
il collegamento elettrico fra i locomotori accoppiati è
dato da un unico conduttore, contenuto in accoppiatori posti sui
frontali delle macchine;
-
all'interno della cabina di guida centrale si trova un
controller primario K170-L a quattro posizioni serie e tre parallelo (C), senza
posizioni di freno reostatico, la manetta
dell'invertitore (INV) del quale presenta le seguenti 5 posizioni: avanti doppia, avanti singola, pos. neutra, indietro singola,
indietro doppia con ovvio significato delle indicazioni;
-
un secondo piccolo controller (C1), montato a sinistra di
quello principale, è dotato di due posizioni contraddistinte da
avanti doppia, indietro doppia:
-
un terzo controller è destinato alla
commutazione rete-batterie e di questo non ci occuperemo qui (anche perchè non si hanno dati sulla marcia su
batterie, come si ricaricassero le stesse, ecc.).


Dal tipo di collegamento tra i due rotabili si deduce che è
stato usato come base il sistema Schuckert di comando. Non avendosi tra i due
locomotori altri collegamenti all'infuori del cavo di trazione, sembra evidente che gli
invertitori saranno stati comandati singolarmente nelle due macchine; da ciò segue
che le stesse erano previste per essere entrambe presidiate e solo per
accoppiarsi direttamente, senza rotabili intermedi, in modo che i due
conducenti potessero intendersi, magari a gesti. Solo la normale marcia
avrebbe potuto essere comandata dal locomotore di testa. Circa la
manovra dei controller, si può ipotizzare che le cose siano andate nel modo
seguente:
-
marcia in trazione singola: l'invertitore si deve
trovare in una delle due posizioni avanti singola o
indietro singola;
-
marcia in doppia trazione, locomotore pilota:
l'invertitore si deve trovare in una delle due posizioni
avanti doppia o indietro doppia e il controller C1 è
escluso e può restare in una qualsiasi delle due posizioni;
-
marcia in doppia trazione, locomotore accoppiato:
l'invertitore si deve trovare in posizione neutra e il controller C1
si deve trovare in una delle due posizioni avanti doppia o
indietro doppia, naturalmente in quella corrispondente al senso di marcia stabilito nel
locomotore pilota.
Con questi presupposti è stato sviluppato lo schema sotto riportato
(con nessuna assicurazione che sia quello esatto).

Osservazioni
-
In una normale vettura tramviaria bidirezionale le
indicazioni avanti e indietro hanno un
significato preciso; avanti denota la marcia avanti nel posto di guida
attivo, che sarebbe marcia indietro nell'altro posto di guida; nel caso
dei locomotori ATAG a cabina unica, essendo il controller disposto
trasversalmente, i due termini sembrano privi di reale significato e vi
sarà stato qualche altro indicativo o criterio per individuare il senso
di marcia (ad es., avanti sarebbe potuto corrispondere alla marcia verso
destra di chi si pone di fronte al controller).
- La parte superiore dell'invertitore (INV)
provvede, nelle posizioni di doppia trazione, a collegare in parallelo alle
resistenze del reostato r1, r2,
r3 altrettante resistenze eguali, r1',
r2', r3'; in doppia trazione la corrente
nel reostato è infatti doppia di
quella in trazione singola e, per mantenere lo stesso valore di accelerazione, è
necessario dimezzare i valori resistivi del reostato. Il circuito indicato è
naturalmente solo supposto, ma una conferma dell'esistenza del problema si
ha confrontando le immagini dei due locomotori L23, L27, modificati dall'ATAC
sopprimendo la doppia trazione con quelle dei locomotori nella condizione di origine: sull'imperiale dei primi
si trovano due cassette di resistenze del reostato, mentre sui locomotori
originali se ne hanno quattro.


Reostato sui locomotori ATAG.
I locomotori portano all'origine quattro cassette di
resistenze (a sinistra), che si riducono
a due sui locomotori modificati eliminando la doppia trazione (a destra).
Alcune reti tramviarie utilizzanti treni con rimorchiate pilota o
unità motrici doppie
|
rete |
quantità |
tipo treni* |
trolley ** |
nota |
| Parigi |
350 |
M2+Rp |
sulla motrice |
1923-1938
motr. utilizzabili anche singolarmente |
| Marsiglia |
|
M2+Rp |
sulla sola motrice |
- |
| Bordeaux |
|
M2+M2 |
sulle due motrici |
fino al 1955 |
| Lione |
5 |
M2+M2 |
su una sola motrice |
|
| Blackpool |
9 |
M2+Rp |
sulla sola motrice |
1960-1980 |
| Brighton # |
4 |
M1+Rp |
sulla sola motrice |
nel 1964 |
| Budapest |
200 |
M1+M1, M1+R+M1 |
sulle due motrici
su una sola motrice |
1923-1980 |
| Budapest ## |
18 |
M2+Rp |
sulla sola motrice |
1961-1985 |
| Berlino |
250 vett. |
M2+M2 |
sulle due motrici |
1931-1975
motr. utilizzabili anche singolarmente |
| Essen |
35 |
M2+M2 |
sulle due motrici |
|
| Barcellona |
5 |
M2+Rp |
sui due rotabili |
nel 1963 |
| Atene |
10 |
M2+Rp |
sulla sola motrice |
nel 1939 |
| Il Cairo |
|
M2+Rp, M2+R+Rp |
sui due rotabili |
in servizio fino anni Ottanta |
| Roma
|
14 vett. |
M2+M2 |
sulle due motrici |
locomotori 1926-1980
utilizzabili anche singolarmente |
* M1, motrice ad un motore; M2, motrice
a due motori: R, rimorchiata non pilota; Rp, rimorchiata pilota.
** In caso di trolley sui due rotabili, è attivo quello della
vettura di testa.
# Volks Railway.
## Tramvia sotterranea del 1896. |
Note sull'applicazione a Roma.
-
Si è detto che non si trova traccia dell'uso della
doppia trazione con i locomotori di cui sopra, nè si ha documentazione ufficiale del
loro impiego. C'è però da osservare come nel 1976, cioè quando già apparivano
prossimi alla demolizione, due di essi, gli L11 ed L13, siano stati accoppiati
in doppia trazione, per essere in grado di trainare le motrici guaste
sulla salita di via Aldrovandi. Ciò indica che ancora nel 1976
all'ATAC c'era qualcuno che sapeva come accoppiarli e come
utilizzarli, oltre a sapere dove trovare il cavo di accoppiamento sicuramente
dimenticato nel fondo di qualche magazzino.
-
La presenza di due motrici a truck, le 403 e 409, modificate eliminando
controller e fari da una delle testate ma mantenendo gli accessi da entrambi i
lati, ha fatto supporre che si volesse
sperimentare la doppia trazione, ma nulla appare sia seguito alla modifica delle
vetture, benchè un appassionato dell'epoca raccontasse che "a Roma circola un
tram formato da due motrici piccole".
-
Nel 1941 era in servizio, sulla linea 1 di via Flaminia,
qualche treno con due motrici accoppiate trainanti un rimorchio; non si ha
nessuna notizia sul sistema adottato. Dai ricordi del webeditor, uno di questi
treni era composto dalla motrice di testa 1027 e dalla motrice accoppiata 345
privata del trolley, oltre ad un rimorchio a sei finestrini; tra le due motrici
correva un cavo di sezione apparentemente abbastanza ridotta, come quello di
accoppiamento dei locomotori, fissato in maniera casareccia all'aggancio
centrale, direttamente collegato alle vetture senza alcun accoppiatore. Si può
ragionevolmente pensare che all'ATAG avessero copiato il circuito dei
locomotori, semplificandolo rendendo la composizione fissa, eliminando cioè la
necessità del doppio controller, del controller con l'invertitore speciale,
ecc.; i gruppi di due motori di ogni motrice avranno funzionato come motori
singoli. Restano però due interrogativi: la 1027 aveva due motori CT136K da 55
CV e la 345 due GE249 da 39 CV e si avrebbe avuto globalmente un rotabile con un
motore da 110 e uno da 78 CV da accoppiare in serie o in parallelo, situazione a dir poco singolare;
inoltre, il reostato della 1027 avrebbe dovuto essere dimezzato nel valore delle resistenze.


 |